
Использование ШВП в робототехнике
Оглавление
Шарико-винтовые пары (ШВП) — это фундамент современных систем линейного перемещения в робототехнике. Они обеспечивают преобразование вращательного движения в возвратно-поступательное с КПД до 90–95% и позиционной точностью в единицы микрон.
Сегодня ШВП используются повсеместно: от тяжёлых промышленных манипуляторов и портальных роботов до высокоточных хирургических установок и лабораторных автоматов. В эпоху Индустрии 4.0, где на первый план выходят точность, скорость и компактность, именно шарико-винтовые пары становятся стандартом де-факто для прецизионных линейных перемещений.
В этой статье разберём, как устроены ШВП, какие виды применяются в робототехнике, как их правильно подобрать под конкретную задачу и каких ошибок следует избегать при проектировании. Отдельно остановимся на специализированных исполнениях для чистых помещений, вакуума и агрессивных сред.
Что такое ШВП и почему их выбирают в робототехнике
Базовое определение, ключевые компоненты и преимущества перед альтернативными приводами.
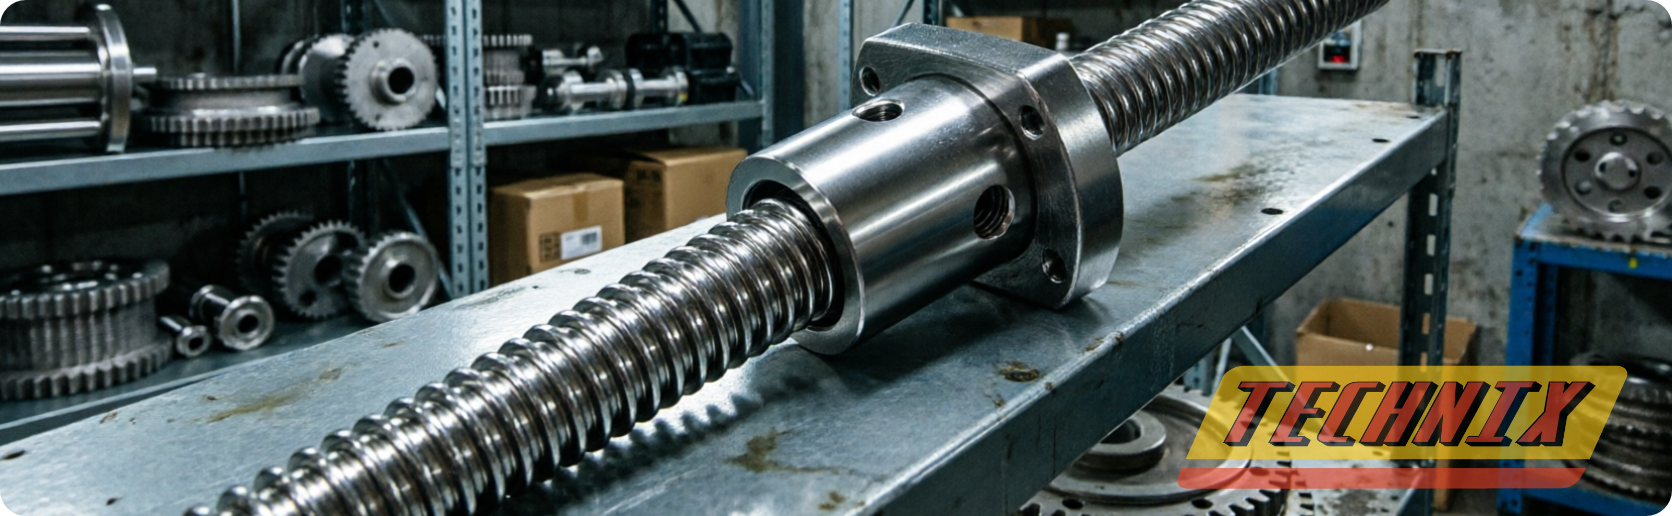
Шарико-винтовая пара — это механическая передача, состоящая из винта с винтовой канавкой, гайки с ответной канавкой и комплекта шариков, выступающих в роли тел качения. Главная особенность ШВП — отсутствие скольжения: шарики перекатываются по дорожкам, что обеспечивает высочайший КПД.
Для типового узла ШВП критически важны следующие элементы:
- Винт — стержень с прецизионно обработанной винтовой канавкой, обычно из закалённой легированной стали;
- Гайка — корпус с ответной канавкой и системой рециркуляции шариков;
- Шарики — тела качения с отклонением диаметра не более 0,002 мм в партии;
- Система рециркуляции — дефлекторы, трубки или торцевые каналы возврата;
- Уплотнения и скребки — защита внутренней полости от загрязнений.
В робототехнике ШВП выбирают за уникальное сочетание характеристик: высочайшая позиционная точность, жёсткость, способность работать с большими осевыми нагрузками и, что критически важно, обратимость. Это значит, что узел может не только толкать нагрузку, но и свободно прокручиваться под её весом (например, в вертикальных осях Z с противовесами или сервоприводами).
По сравнению с гидравликой ШВП чище и точнее, а по сравнению с пневматикой — обеспечивают жёсткую кинематическую связь без эффекта «сжатия воздуха». Кинематика ШВП линейна и предсказуема, что упрощает настройку систем ЧПУ и сервоприводов.
Основные виды ШВП для робототехники
Классификация по типу рециркуляции, способу изготовления винта и классу точности.
В робототехнике не существует «универсального» ШВП. Выбор конкретной конструкции диктуется габаритами робота, требуемой скоростью перемещения и классом точности.
ШВП с внутренней рециркуляцией. В таких гайках шарики перекатываются через дефлекторы, встроенные непосредственно в корпус гайки. Это делает узел максимально компактным и защищённым от внешних загрязнений. В робототехнике они незаменимы там, где каждый миллиметр пространства на «запястье» или «плече» манипулятора имеет значение.
ШВП с внешней рециркуляцией. Используют возвратные трубки или внешние каналы. Они немного проигрывают во внешнем диаметре, но позволяют реализовать многозаходные резьбы с большим шагом. Это критически важно для порталов и дельта-роботов, где требуется высокая скорость линейного перемещения при сохранении высокого КПД.
Прецизионные и высокоскоростные ШВП. Для робототехники, требующей микронной точности (например, в оптике или микроэлектронике), применяются шлифованные ШВП с компенсацией теплового удлинения винта. В высокоскоростных приложениях (где DN-фактор превышает 100 000) используется принудительное охлаждение винта через внутреннее отверстие или масляно-туманное смазывание.
Планетарные роликовые винты (РВП) как альтернатива. Если робот работает с экстремальными ударными нагрузками (например, штамповка или тяжёлая металлообработка), шариков в ШВП может быть недостаточно. На помощь приходят РВП, где вместо шариков используются резьбовые ролики. Они дороже, имеют меньший максимальный КПД и скорость, но выдерживают колоссальные статические и динамические нагрузки, обеспечивая высочайшую жёсткость.
В РВП нагрузка распределяется по линейному контакту роликов с винтом и гайкой, что в 10–15 раз увеличивает площадь контакта по сравнению с точечным контактом шариков. Это делает РВП идеальным выбором для прессов, прокатных станов и тяжёлых линейных осей роботов-сварщиков, но не для высокоскоростных задач.
Материалы, покрытия и исполнения
Выбор материала винта, гайки и шариков в зависимости от среды и задач.
- Высокоуглеродистая легированная сталь. Основной материал ШВП (SUJ2, 100Х18СШ18, AISI 52100). Проходит цикл цементации, закалки и шлифовки. Твёрдость рабочей поверхности после термообработки — 58–64 HRC. Подходит для большинства промышленных задач.
- Нержавеющая сталь. AISI 440C (мартенситная) или AISI 316 (аустенитная). Применяется в медицине, пищевой промышленности и на открытом воздухе. Уступает по твёрдости углеродистой стали, но выдерживает контакт с водой, химикатами и стерилизацию.
- Керамические шарики (Si₃N₄). Легче стальных на 60%, что снижает центробежные силы на высоких скоростях. Обладают меньшей теплопроводностью — это уменьшает тепловое расширение узла. Применяются в высокоскоростных ШВП для обрабатывающих центров.
- Титановые сплавы. Используются в аэрокосмической отрасли для снижения массы винта при сохранении жёсткости. Требуют специальных покрытий рабочей поверхности из-за меньшей износостойкости.
Шарики для ШВП изготавливаются с отклонением диаметра не более 0,002 мм в партии — такая точность необходима для равномерного распределения нагрузки. Замена шариков на детали другого класса точности или производителя недопустима: это приведёт к неравномерной нагрузке и ускоренному выходу узла из строя.
Специальные условия эксплуатации
Требования к ШВП при работе в чистых помещениях, вакууме, агрессивных средах и при экстремальных температурах.
Чистые помещения и вакуум. В полупроводниковом производстве и медицинской робототехнике узлы работают в условиях вакуумных камер или «чистых комнат». Обычная пластичная смазка здесь недопустима: она испаряется, загрязняя оптику и вакуум, а также теряет свойства. Применяются специальные ШВП с вакуумной смазкой на основе PFPE (перфторполиэфиров), уплотнениями из тефлона и покрытиями, исключающими пылеобразование. Стандартные ШВП работают при давлении до 10⁻³ мбар, специальные — до 10⁻⁷ мбар и ниже.
Необслуживаемые и антикоррозийные решения. Для пищевых роботов (фасовка, упаковка) или робототехники, работающей на открытом воздухе, применяются ШВП из нержавеющей стали с герметичными гайками, заполненными смазкой на весь срок службы. Это исключает риск попадания масляных капель на конвейерную ленту с продуктами. Такие ШВП соответствуют стандартам FDA и EC 1935/2004, допускают контакт с пищевыми продуктами и выдерживают ежедневную мойку под давлением с применением щелочных моющих средств.
Низкотемпературные и криогенные исполнения. Для робототехники, работающей при температурах ниже −40 °C (криогенные камеры, арктические установки, космические симуляторы), применяются специальные смазки на основе перфторполиэфиров и материалы с низким температурным расширением. Стандартные смазки при таких температурах застывают, что приводит к заклиниванию узла.
Для вакуумных и криогенных применений нельзя просто «взять стандартный ШВП и заменить смазку». Необходимы специальные исполнения от производителя, подтверждённые паспортом на работу в конкретных условиях. Иначе узел быстро выйдет из строя или загрязнит вакуумную камеру.
Как выбирать ШВП
Пошаговый алгоритм подбора для инженера-робототехника.
Чтобы подобрать ШВП, который не сломается и обеспечит нужную динамику, следуйте этому алгоритму:
- Определите кинематику. Необходимый ход, скорость перемещения и время разгона/торможения. От этих параметров зависит шаг резьбы и диаметр винта.
- Рассчитайте нагрузки. Статическую (вес детали) и динамическую (усилия резания/инерции). Суммарная осевая нагрузка определяет диаметр винта и размер гайки.
- Проверьте критическую скорость. Исходя из длины винта и диаметра, убедитесь, что рабочая скорость не превышает 80 % от критической — иначе возникнет резонанс и «хлыст».
- Оцените DN-фактор. Произведение диаметра винта на частоту вращения не должно превышать паспортное значение для выбранной смазки (обычно DN ≤ 70 000–100 000 для стандартных ШВП).
- Выберите класс точности. C0–C3 для микрохирургии и полупроводников, C5 для прецизионных ЧПУ, C7–C10 для транспортеров и порталов.
- Уточните среду. Подберите уплотнения, смазку и материал защиты (сильфоны). Учитывайте температуру, влажность, наличие абразивных частиц, химических веществ, требования к чистоте.
- Рассчитайте ресурс. Номинальный ресурс определяется по формуле с учётом нагрузки, динамической грузоподъёмности и условий эксплуатации. Для большинства промышленных применений требуется ресурс не менее 20 000 часов.
- Согласуйте монтаж и обслуживание. Проверьте соосность, доступ для смазки, возможность замены скребков и сильфонов.
Назначение ШВП, тип робота, требуемый ход, скорость перемещения, осевая и радиальная нагрузка, класс точности, рабочая среда (температура, пыль, влажность, вакуум), требуемый ресурс и количество.
Типичные ошибки при проектировании
Распространённые просчёты, ведущие к преждевременному выходу узла из строя.
- Игнорирование теплового удлинения. Длинный винт, быстро вращающийся на высоких скоростях, нагревается и удлиняется. Если не применить преднатяг (растяжку винта при монтаже) или охлаждение, робот потеряет точность позиционирования. Например, стальной винт длиной 2 м при нагреве на 5 °C удлинится на 0,12 мм — для прецизионного станка это недопустимо.
- Неправильная соосность. Перекос винта относительно направляющих всего на 0,05 мм на метре длины вызывает колоссальные радиальные нагрузки на шариковую гайку, ведущие к её разрушению. Допуск перекоса — не более 0,01–0,02 мм на метр длины.
- Экономия на защите. Отсутствие сильфонов или скребков (wipers) в пыльной среде приводит к попаданию абразива в канал рециркуляции и заклиниванию гайки. Для станков с ЧПУ сильфоны обязательны.
- Неправильный выбор смазки. Применение смазки, не соответствующей условиям эксплуатации (температуре, скорости, окружающей среде), приводит к ускоренному износу или заклиниванию. Смешивание разных типов масел недопустимо.
- Превышение критической скорости. Работа на скоростях, близких к критической, вызывает резонансные колебания винта («хлыст»), что приводит к разрушению подшипников и гайки.
- Игнорирование момента инерции. При высоких ускорениях момент инерции вращающихся масс (винта, гайки, муфты) создаёт значительные динамические нагрузки на сервопривод. Необходимо рассчитывать момент инерции и подбирать сервопривод с запасом.
Наносить удары по винту или гайке при монтаже, использовать ШВП с радиальными нагрузками без дополнительных опорных подшипников, эксплуатировать узел без защиты в пыльной среде, смешивать разные типы смазок.
Эксплуатация, монтаж и обслуживание
ШВП — высокоточный узел, требующий бережного отношения и регулярного контроля.
Монтаж. Производить только в чистоте. Соосность опорных подшипников и направляющих должна быть выверена с помощью лазерного оборудования или индикаторных часов. Последовательность: очистка поверхностей → установка опорных подшипников и выверка соосности → установка винта и проверка биения (не более 0,01 мм) → установка гайки и проверка плавности хода → закрепление гайки на подвижном узле → установка защиты → подача смазки → прогрев и проверка точности.
Смазка. Использовать только рекомендованные производителем смазки. Периодичность зависит от условий эксплуатации: при нормальной работе — каждые 500–1000 часов, при высоких скоростях — каждые 200–500 часов, в пыльной среде — каждые 100–200 часов. Рекомендуется использовать автоматические системы смазки.
Контроль состояния. Регулярно проверять состояние скребков и сильфонов. Появление шума или вибрации — сигнал к немедленной остановке и диагностике. Применяются методы вибродиагностики, термомониторинга, анализа смазки на наличие частиц износа и контроля точности лазерным интерферометром.
Повышенный шум или визг, вибрация при движении, нагрев гайки выше нормы, ухудшение точности позиционирования, подтекание смазки. При появлении этих признаков необходимо остановить оборудование, провести диагностику и при необходимости заменить изношенные компоненты.
Часто задаваемые вопросы
- Комментарии
